Portal mı robot mu: CNC makine besleme
Ziyaret ettiğim bir atölye, iki torna tezgahının önünde altı eksenli bir robotun devreye alma işlemini yeni bitirmişti. Kol hızlıydı, tutucu iyi yapılmıştı, güvenlik çiti düzgündü ve hücre yaklaşık kırk dakika boyunca çok güzel çalıştı. Sonra durdu. Robot yüzünden değil — operatörün yürüyüp magazini yeniden doldurması gerektiği için. Hücre bir parçayı dört saniyede taşıyabiliyordu ve taşıyacak bir şeyi yoktu.
Makine besleme projelerinin başarısız olmasının en yaygın yolu budur ve kolla hiçbir ilgisi olmayan bir nedenle başarısız olur. Kol, projenin görünen, pahalı ve hakkında tartışılması kolay kısmıdır. Parça akışı — boş parçaların nasıl geldiği, nerede durduğu, nasıl konumlandığı, bitmiş parçaların nasıl çıktığı — kimsenin yerleşim planına çizmediği kısımdır ve hücrenin bir vardiya mı yoksa bir hafta mı çalışacağına karar veren de odur.
Bu yüzden bir müşteri portal vinç yükleyici mi yoksa robot mu alacağını sorduğunda dürüst cevap, sorunun biraz yanlış olduğudur. İkisi de parça taşır. Karar, besleme sisteminin kaç makineye ulaşması gerektiği, parçanın çevrilmesi gerekip gerekmediği ve parçaların nasıl kuyruğa alındığıyla ilgilidir. Bu makale önce bu üç şeyi, sonra mekaniği, sonra parayı ele alıyor ve makine karşılaştırmaları bölümümüzdeki diğer makine-makine karşılaştırmalarının yanında duruyor.
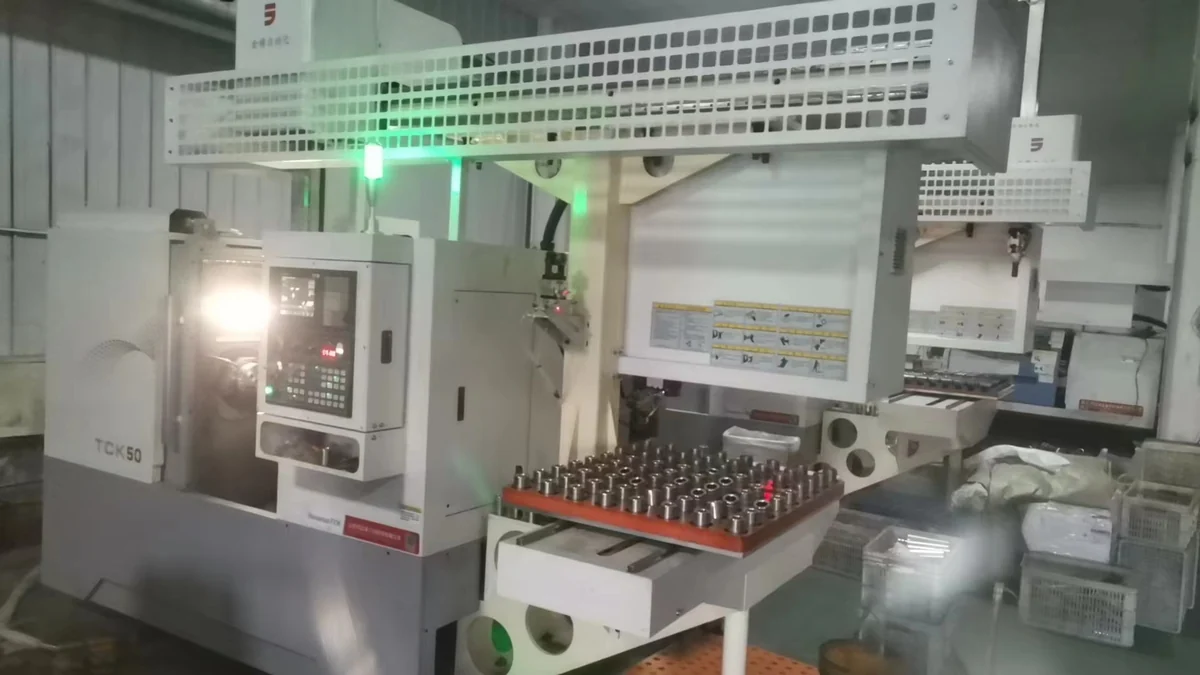
Sıkça karıştırılan iki farklı iş
İnsanların otomasyon dediği şeyin içinde iki iş vardır. Birincisi transfer: bilinen bir konumdan boş parçayı al, aynaya veya mengeneye koy, bitmiş parçayı çıkar, bir yere bırak. Bu bir hareket problemidir ve kolay olan yarısıdır.
İkincisi kuyruk: boş parçalar nereden gelir, insan olmadan kaç tanesi hazırdır, nasıl yönlendirilmişlerdir, bitmiş parçaya ne olur ve bir boş parça yerinde değilse ne olur. Bu bir lojistik problemidir ve projenin kazanıldığı ya da kaybedildiği yer burasıdır.
Portal vinç yükleyici, kuyruk basit olduğunda birinci iş için iyi bir cevaptır: tek parça ailesi, bir veya iki makine, yükleyicinin dönmeden ulaşabildiği bir tepsiye istiflenmiş parçalar. Mafsallı robot, kuyruk karmaşık olduğunda iyi bir cevaptır: birkaç makine, yönü değiştirilmesi gereken parçalar, bir çapak alma istasyonu, bir yıkama, bir ölçüm durağı.
İyi bir cevap olmayan şey, hiç tasarlanmamış bir kuyruğu kapatmak için daha yetenekli besleme sistemi satın almaktır. İçinde iki saatlik parça bulunan bir tepsiyi besleyen bir robot, darboğazı makine kapısından tepsiye taşımanın pahalı bir yoludur.
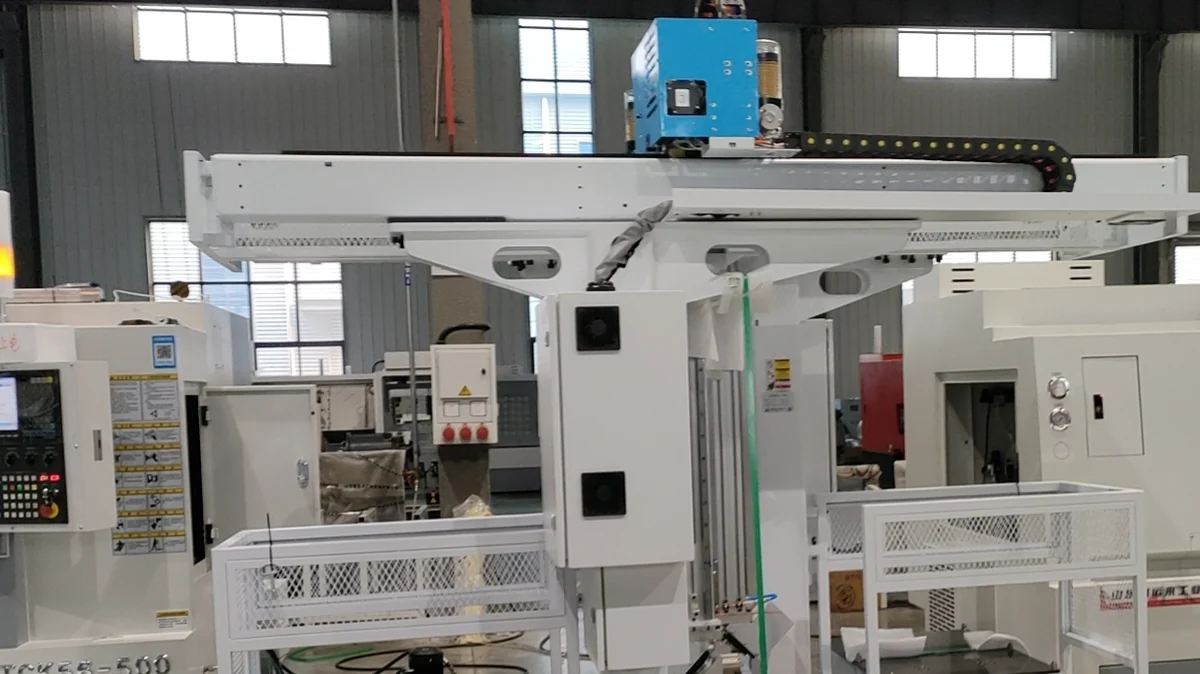
Portal vinç yükleyici gerçekte nasıl çalışır
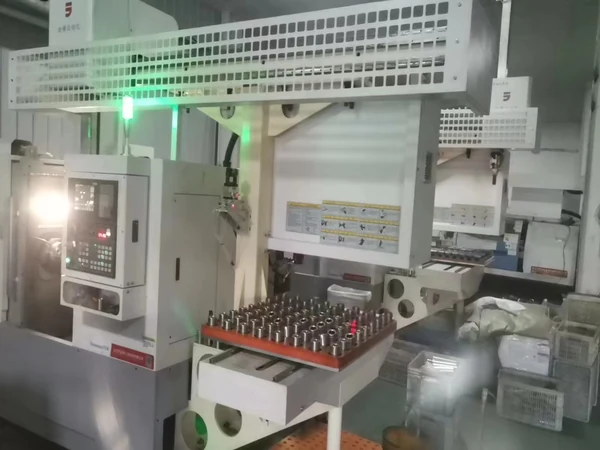
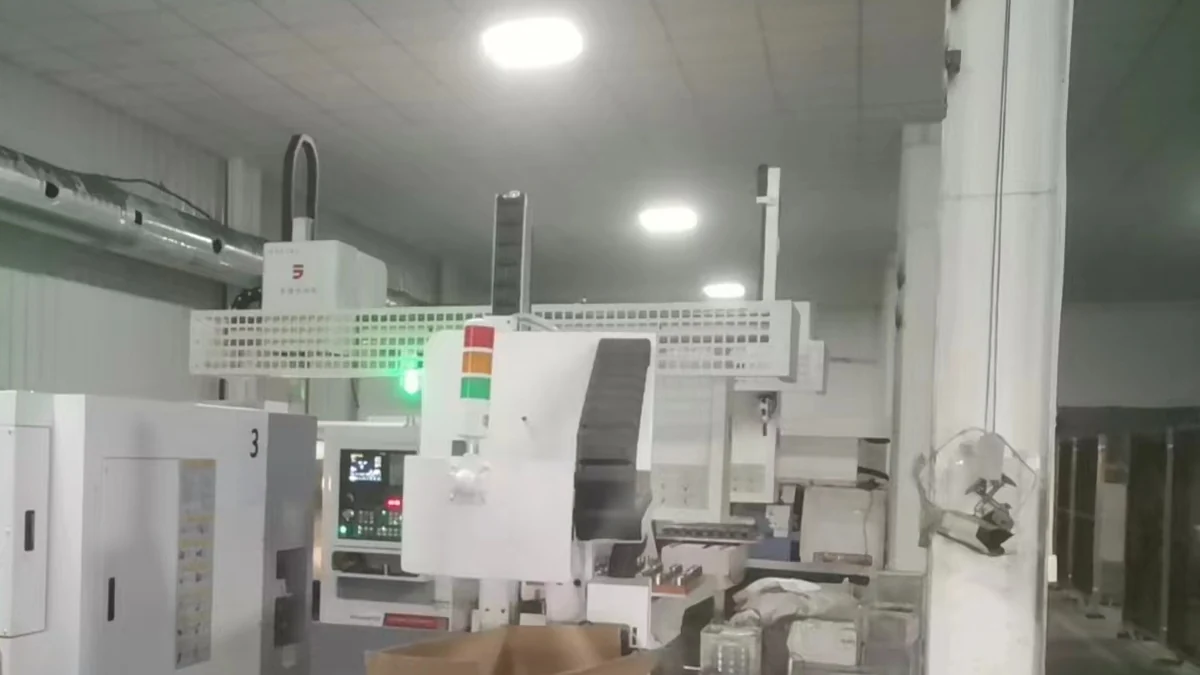
Portal vinç yükleyici, makinenin üzerinde kendi gövdesi üzerine kurulmuş üç eksenli bir besleme sistemidir. Yatay bir kiriş makineyi boydan boya geçer, bir taşıyıcı onun üzerinde hareket eder, dikey bir eksen tutucuyu kapıya indirir ve tutucu parçayı alır. Tornada yükleyici genellikle kapı açıklığından çalışır; işleme merkezinde makine yerleşimine bağlı olarak yan veya ön açıklıktan çalışır.
Bu geometriden üç sonuç çıkar ve bunlar portal vinçlerin torna hücrelerinde neden bu kadar yaygın olduğunu açıklar.
Birincisi, yükleyici makinenin yanında zemin alanı tüketmez. Üstündeki havayı kullanır. Geçiş koridorunun zaten dar olduğu ve makinelerin birbirine yakın durduğu bir atölyede bu, sığan bir proje ile sığmayan bir proje arasındaki farktır.
İkincisi, hareket özünde düzdür. İki konum, bir transfer, yeniden yönlendirme yok. Düz transferler yapan üç eksenli bir sistem basittir ve basit sistemler imal edilmesi ucuz, bakımı ucuz ve korunması kolay sistemlerdir. Çalışma zarfı içinde savrulan bir kol yoktur, bu yüzden koruma sorunu genellikle makinenin kendi kabuğu artı yükleme masasındaki bir ışık perdesiyle çözülür.
Üçüncüsü, portal vinç adanmıştır. O makineye veya o makine çiftine aittir. Başka bir makineye yürümez, başka bir yerde ikinci bir operasyon yapmaz ve çapak almaz. Süreç değişirse portal vinç peşinden gitmez.
Mafsallı robot gerçekte nasıl çalışır
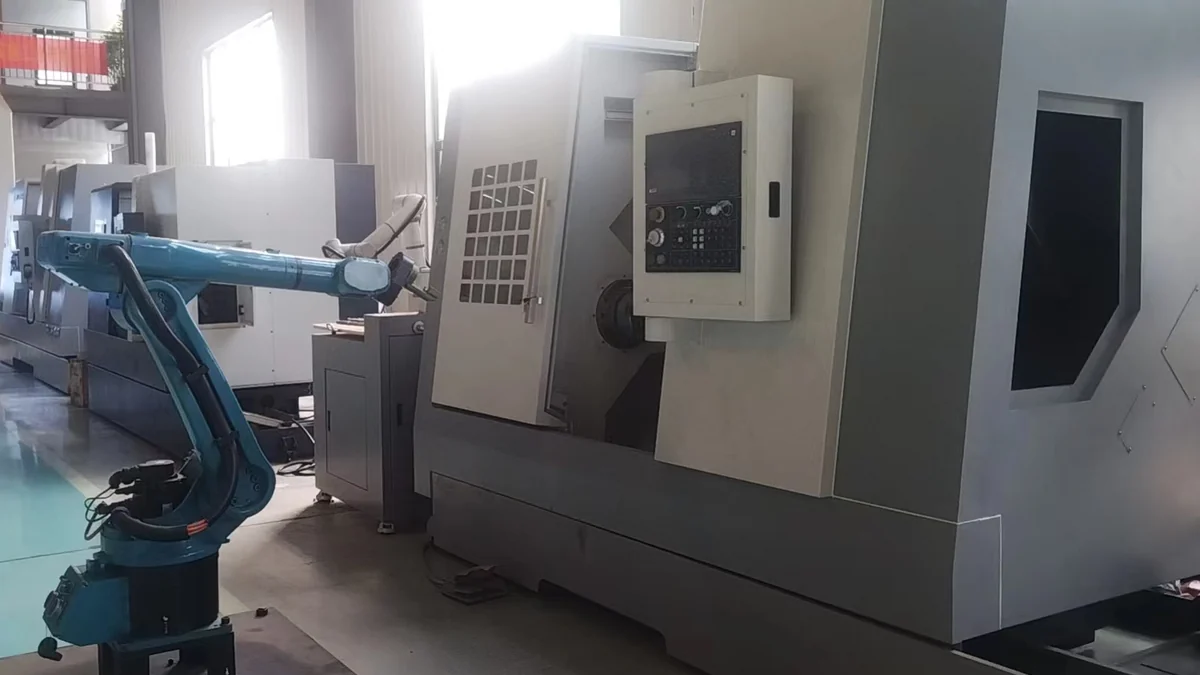
Altı eksenli robot, zemin kaidesi veya lineer ray üzerinde genel amaçlı bir koldur. Avantajı erişim ve beceridir: aynaya önden yaklaşabilir, bir parçayı çevirebilir, farklı yükseklikteki ikinci bir makineye sunabilir, konveyöre bırakabilir ve raftan farklı bir tutucu alabilir.
Maliyeti kol değildir. Tipik bir hücrede kol projenin azınlık kısmıdır. Geri kalanı çit, güvenlik sistemi — kilitli kapılar, ışık perdeleri, alan tarayıcıları — kolun çarpışma olmadan her istasyona ulaşmasını sağlayan yerleşim mühendisliği, her parça ailesi için tutucu tasarımı, tüm bunları sıraya koyan PLC ve her parça için programlama ile devreye alma süresidir.
Bu yüzden bir robot hücresinin yerleşim planı vardır, portal vincin ise bir braketi. Robot hücresi çevresinde bir zemin yarıçapı ister ve bu yarıçap, mevcut makine hattı olan bir atölyenin makineleri taşımadan bir hücre yerleştirememesinin sık sık nedenidir.
Robotun belirli bir noktada açıkça doğru hale gelmesinin nedeni de budur: besleme işi paylaşıldığında. Bir kolun beslediği üç makine, artı bir yıkama ve bir çapak alma durağı bir hücredir. Üç ayrı portal vinç üç proje, üç yedek parça seti ve bakımı yapılacak üç şeydir. Robot, yerleşimde ikiden fazla istasyon olduğu gün kazanır.
Bizim robotik makine besleme sayfamız aynı ayrımı hücre tasarımı tarafından anlatıyor, portal vinç yükleyici sayfası ise yükleyicinin çevrim süresine göre boyutlandırılmasını ele alıyor. Bu makale ikisi arasındaki karardır.
Sırayla beş soru
Sıra önemlidir, çünkü ilk iki soru seçeneklerin çoğunu eler ve son üç soru yalnızca kalanı inceltir.
Bir: besleme işini kaç makine paylaşıyor
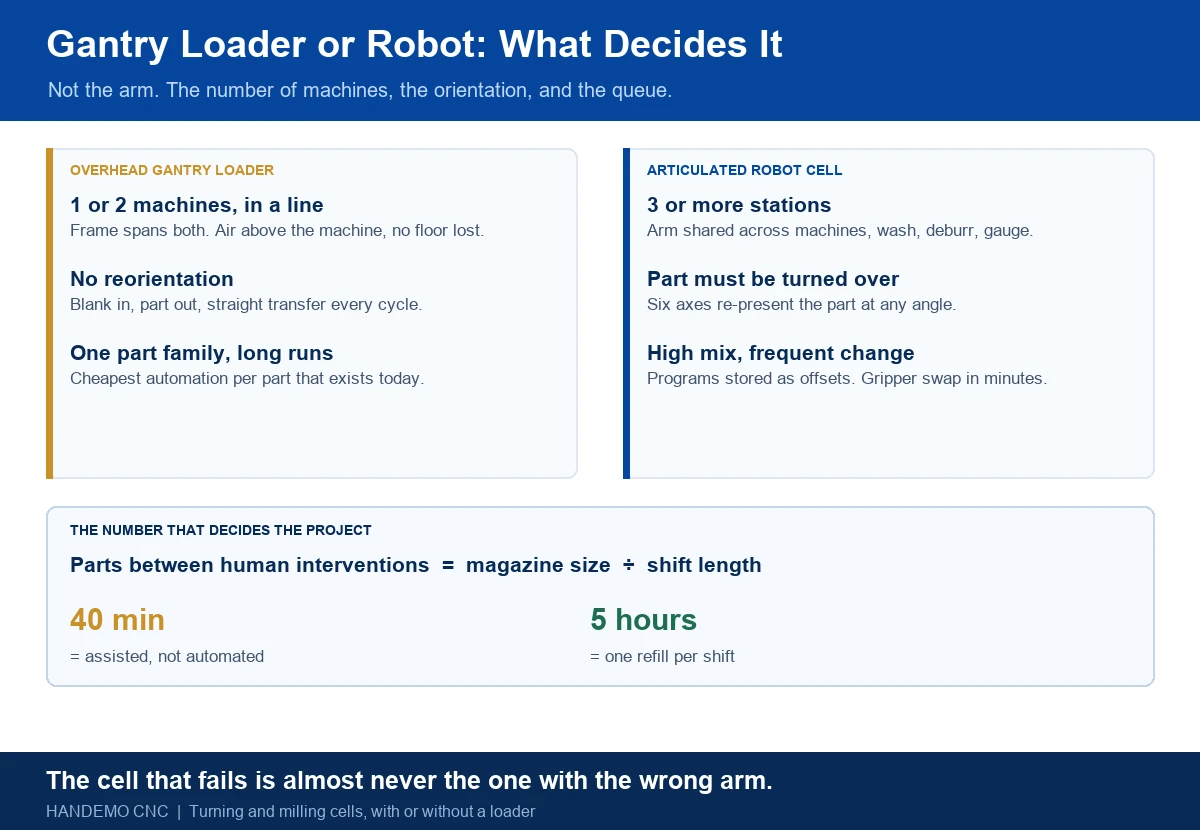
Bir veya iki makine, bir yükleyici: portal vinç. Aynı parçaların sırayla uğradığı üç veya daha fazla makine: robot ya da makineler düz bir hat üzerindeyse ve parçalar hiç çevrilmiyorsa ortak ray üzerinde bir portal vinç. Kural, makine sayısıyla kendi başına ilgili değildir. Tek bir besleme sisteminin birkaç istasyona yayılıp yayılamayacağıyla ilgilidir ve bir robot hücresinin ek maliyetinin geri ödenmesinin tek yolu budur.
İki: parçanın çevrilmesi veya yönünün değiştirilmesi gerekiyor mu
Torna aynasına giren bir mil, işlendiği yönelimle gelir. Dikey bir makinede ikinci yüzü işlenecek bir gövde genellikle çevrilmeli ya da en azından farklı bir açıyla sunulmalıdır. İki çeneli tutucu ve çevirme ünitesi olan bir portal vinç basit bir çevirme yapabilir; genel bir yeniden yönlendirme yapamaz. Süreç parçanın üç farklı duruşta sunulmasını gerektiriyorsa bu bir robottur.
Üç: hücrede ikinci bir operasyon var mı
Çapak alma, yıkama, hava ile üfleme, markalama, hızlı mastarla kontrol. Bir portal vinç parçayı yol üzerindeki sabit bir üfleme nozülünün önünden geçirebilir ve sınırı budur. Parçanın bir takıma sunulmasını gerektiren her şey — bir fırça, bir çapak alma mili, bir lazer markalama — onu doğru açıda tutabilen ve orada bekleyebilen bir kol ister. Hücrede ikincil operasyonlar varsa, besleme sistemini seçmeden önce onları sayın, çünkü robot hücrelerinin var olma nedeni onlardır.
Dört: parça ne sıklıkla değişiyor
En son sorulan ve ikinci sorulması gereken soru budur. Tek bir parça ailesi için kurulmuş ve o aileyi aylarca işleyen adanmış bir portal vinç, parça başına var olan en ucuz otomasyondur. Her hafta yeniden donatılması gereken bir portal vinç bir bakım yüküdür: yeni tepsi, yeni çeneler, yeni konumlar, yeniden öğretme, yeniden doğrulama.
Saklanan programları ve hızlı değişen tutucuları olan bir robot, aile değişimini saatler yerine dakikalar içinde yapar, çünkü konumlar bir kez ortak bir çerçeveden ofset olarak öğretilir. Bu yüzden yüksek çeşitlilik, düşük makine sayısında bile robotu destekler; tek parçalı yüksek hacim ise üç makinede bile portal vinci destekler.
Beş: zemin, kapı yüksekliği ve zaten sahip olduğunuz makine
Portal vinç, makinenin üzerinde dikey boşluk ve makinenin kendi sacıyla ya da soğutma sıvısı tavasıyla çakışmayan bir gövde ister. Robot zemin ve çit ister. İkisi de makine kapısının otomatikleştirilmesini ve makinenin kapısını artık insan dışında bir şeyin açtığını kabul etmesini gerektirir.
Otomasyon planlanmadan önce satın alınmış bir makinede proje burada pahalanır. Bir tornaya pnömatik kapı, ayna onay sinyali ve parça tutucu sonradan takmak zor değildir ama bedava değildir ve iki haftalık bir kurulumu altı haftalık yapan kalem budur.
Kuyruk projenin kendisidir
İşte en son çizilen ve en çok önem taşıyan kısım. İnsansız çalışan bir hücrede parçalar, besleme sisteminin bir insanın hiçbir şeyi düzeltmesine gerek kalmadan alabileceği şekilde kuyruğa alınmalıdır. Bu üç şey demektir: bilinen konum, bilinen yönelim ve yeterli sayı.
Bilinen konum koldan değil tepsiden gelir. Miller için V yataklı, diskler için delinmiş burçlu veya gövdeler için pim konumlu bir tepsi, her boş parçayı tutucunun beklediği yerin çok küçük bir kesri içine yerleştirir. Gevşek bir tepsiyi görüntü kamerasıyla çözmeye çalışan atölyeler genellikle bir kamera, bir aydınlatma problemi, bir kalibrasyon rutini ve daha yavaş bir çevrimle sonuçlanır — oysa asıl sorun tepsiden parçaların yuvarlanmasıydı.
Bilinen yönelim, boş parçanın tepsiye ters ya da baş aşağı konamaması demektir. Ucuz çözüm asimetrik yuva geometrisidir: parçayı yalnızca tek yönde kabul eden bir şekil. Pahalı çözüm bir sensör ve bir ret rutinidir. Geometriyi yapın.
Yeterli sayı, magazinin çevrime göre değil vardiyaya göre boyutlandırılması demektir. Hücre her kırk dakikada bir dolum istiyorsa otomatik değildir, desteklidir. Doksan saniyelik çevrimle çalışan bir torna hücresi saatte kırk parça tüketir. İki yüz parça tutan bir tepsi beş saat verir, bu da bir vardiyayı tek dolumla kapatır ve operatörün başka bir işe bakabildiği nokta budur.
Sonra bitmiş parçaların bir yere gitmesi gerekir. Neredeyse her zaman eksik tasarlanan kalem budur: çıkış. Düzgün bir tepsiyle boş parça alıp bitmiş parçaları bir kutuya bırakan bir hücre ikinci bir iş yaratmıştır — kutuyu ayıklamak — ve bitmiş parçaların ardından yıkandığı veya ölçüldüğü bir atölyede bu iş, otomasyonun kurtarması gereken aynı operatöre düşer.
Makinenin sağlaması gerekenler
Otomasyon iki denetleyici arasında bir konuşmadır ve bu konuşmanın makine tarafı insanların beklediğinden küçüktür ama pazarlık konusu değildir.
Makine hazır olduğunu bildirmelidir: kapı kapalı, ayna veya mengene sıkılmış, çevrim tamam, alarm yok. Komut kabul etmelidir: kapıyı aç, çöz, sık, çevrimi başlat. Çoğu güncel kontrol ünitesinde bu birkaç M kodu ve bir dizi dijital giriş çıkıştır. Daha eski bir makinede bu bir röle kartı ve merdiven diyagramının dikkatli okunması olabilir.
Standart pakette olmasalar bile üç sinyal için ısrar etmeye değer. Ayna sıkma onayı, çünkü onaylanmamış bir sıkmada bırakan tutucu parçayı düşürür. Kapı konumu, çünkü kapı yarı açıkken içeri uzanan bir yükleyici bir çarpışmadır. Ve ayrı bir parça sayacı darbesiyle çevrim tamamlandı sinyali, çünkü hücre bir parçanın var olduğunu zamandan varsayarak değil böyle bilir.
Bir de talaş meselesi var. Elle çalıştırılan bir torna vardiya değişiminde temizlenir. Altı saat insansız çalışan bir torna kimsenin bakmadığı yerlerde talaş biriktirir ve ilk tıkadığı şey genellikle parça tutucu ya da kapı rayıdır. Hücrenin ışıksız çalışması isteniyorsa talaş konveyörü ve soğutma sıvısı debisi kesintili kesimli bir vardiya için değil sürekli çalışma için belirtilmelidir. Eğik yataklı bir makinede talaş geometri sayesinde iş parçasından uzaklaşarak düşer ve eğik yatakların otomatik torna hücrelerinde varsayılan hale gelmesinin sessiz nedenlerinden biri budur.
Para, dürüstçe
Bir portal vinç yükleyiciyi bir robot hücresiyle satın alma fiyatı üzerinden karşılaştırmak yanıltıcıdır, çünkü ikisi aynı şeyleri içermez. Bir portal vinç teklifi genellikle gövdeyi, eksenleri, tutucuyu, yükleme masasını ve bir veya iki makineyle entegrasyonu içerir. Bir robot teklifi sık sık kolu içerir, ardından çit, güvenlik cihazları, tutucular, PLC, yerleşim ve devreye alma ayrı kalemler olarak gelir.
Projeye karar veren sayı, hücrenin ömrü boyunca parça başına maliyettir ve dört terimi vardır: parça başına besleme süresi, insan müdahaleleri arasındaki parça sayısı, parça ailesi değişimi başına ürün değiştirme süresi ve bakım ile arıza kurtarma için yıllık duruş.
Besleme süresi hafifçe robotun lehinedir ve neredeyse hiç önemli değildir. Doksan saniyelik bir torna çevriminde dört saniyelik transfer de sekiz saniyelik transfer de görünmezdir. Görünen, otomasyonun ortadan kaldırdığı yirmi saniyelik elle yüklemedir; bu o çevrimde kapasitenin yaklaşık yüzde on sekizidir.
Müdahaleler arasındaki parça sayısı, magazini daha büyük olan sistemin lehinedir ve bu teknoloji değil tasarım tercihidir. Bu yüzden dürüst karşılaştırma sık sık portal vinç ile robot değil, iki yüz parçalı tepsiyle portal vinç ile iki makine ve ortak tepsiyle robot arasındadır.
Ürün değiştirme, atölye birkaç parça numarasından fazlasını çalıştırdığı anda robotun lehinedir; nedeni yukarıda: ofset olarak öğretilmiş konumlar, saklanan programlar, hızlı değişen tutucular.
Duruş, küçük atölyelerde portal vinçlerin sessizce kazandığı yerdir. Üç eksenli bir portal vinç, bir bakım teknisyeninin multimetre ve bir kılavuzla teşhis edebileceği bir şeydir. Bir robot hücresinde güvenlik PLC'si, bir kilit zinciri ve çoğu atölyenin kendi içinde deneyimi olmadığı bir denetleyici vardır ve durduğunda, bilen biri gelene kadar üretim durur.
Işıksız çalışma gerçekte ne gerektirir
Her otomasyon konuşması eninde sonunda "gece insansız çalıştır" sözüne varır. Bunun ne gerektirdiğini açıkça söylemeye değer, çünkü besleme sistemi bunun en küçük parçasıdır.
Takım ömrü öngörülebilir olmalı ve makine buna göre hareket etmelidir. Ya kontrol ünitesi takım ömrünü yönetir ve değişimi zorlar, ya da hücre parçaları kontrol eder ve tepki verir. Sabit bir uçla sabit sayıda parça işleyip ummak bir strateji değildir; gece vardiyasının son saatini hurdaya ayırma programıdır.
Takım kırılması algılama olmalıdır. Gece saat ikide kırılan bir kılavuz, dişsiz bir tepsi parça üretir ve hücre çalışmaya devam eder, çünkü hiçbir şey ona durmasını söylememiştir.
İlk parça onayı otomatik olmalı ya da hiç olmamalıdır. Süreç ilk parçayı bir operatörün ölçmesine dayanıyorsa hücre tek vardiyalık bir hücredir. Bu iyi bir sonuçtur ve siparişten sonra değil önce yüksek sesle söylenmeye değer.
Ve alarmın bir sahibi olmalıdır. Gece üçte kimseyi aramayan bir hücre insansız çalışmıyor demektir; durana kadar çalışır ve sonra öylece bekler. Gerçekçi ilk adım, kapıda operatör olmadan bir vardiya çalışan, bir nöbetçi insanı olan ve neyin hücreyi durduracağı, neyin sabahı bekleyeceği konusunda açık bir kuralı olan bir hücredir.
Ne zaman otomasyona girmemeli
Doğru cevabın çubuk besleyici, ikinci iş mili ya da hiçbir şey olduğu üç durum vardır.
Parça çubuktan yapılıyorsa ve eş merkezliyse, çubuk besleyici herhangi bir besleme sisteminden iyidir. Kendini yükler, tepsiye ihtiyaç duymaz ve bir portal vincin çok küçük bir kısmına mal olur. 50 mm çubuk kapasiteli bir tornada çubuk besleyici artı parça tutucu, küçük tornalanmış parçaların çok büyük bir bölümünü kapsar ve TCK50 sınıfı makine — yatak üzerinde 500 mm salınım, 500 mm kesme uzunluğu, 360 mm maksimum kesme çapı, 65 mm iş mili deliği, 50 mm çubuk kapasitesi, 4500 dev/dak, 15 kW, 8 inç ayna — tam olarak çubuk besleyiciyle ve portal vinç olmadan satın alınan makinedir.
Parçanın iki ucu da işlenecekse, iki iş millli bir makine bir besleme operasyonunu otomatikleştirmek yerine tamamen ortadan kaldırır. Bu dengeyi iki iş millli tornalama-frezeleme makalesinde ele aldık ve mantık buradakiyle aynı: transferi otomatikleştirmeden önce ortadan kaldırın.
Hacim düşükse ve parçalar ağır ya da elverişsizse, vinç veya caraskal başındaki bir insan herhangi bir hücreden daha ucuz ve daha esnektir ve öyle kalacaktır. Otomasyon tekrara ödeme yapar, zorluğa değil.
Etrafında tasarım yaptığımız iki konfigürasyon
Torna hücreleri için yaygın biçim, ikisini de kapsayan üst portal vinçli bir çift eğik yataklı torna, operatör tarafında iki konumlu bir yükleme masası ve hücreden dışarı çıkan bir konveyöre düşen bitmiş parçalardır. Portal vinç soldaki konumdan boş parçayı alır, birinci makineyi yükler, ikinci makinenin alması için sağdaki konuma boşaltır ve ikinci makinenin bitmiş parçası konveyöre gider. İki makine, bir besleme sistemi, birkaç saatte bir masayı dolduran bir operatör.
Frezeleme hücreleri için biçim genellikle yanında kaide üzerinde robot bulunan dikey bir makine, boş parçalar için yuvalı bir tepsi, bir yıkama istasyonu ve bir çapak alma milidir. Robot boş parçayı alır, mengeneyi yükler, boşaltır, parçayı çapak alma miline, sonra yıkamaya sunar, sonra çıkışa bırakır. 1000 x 550 mm masası, 800 x 550 x 550 mm eksen hareketleri ve 8000 dev/dak'da BT40-150 iş mili olan bir VMC855 bu hücrenin genellikle etrafında kurulduğu makine boyutudur ve parçalar ya da fikstür plakası onu aştığında bir VMC1160.
Her iki biçimde de makine önce parça için, besleme sistemi ikinci olarak akış için seçilir. Bu sıra bu makalenin tüm argümanıdır ve bu projelerin genellikle tartışıldığı yönün tam tersidir.
Teklif istemeden önce kısa bir kontrol listesi
Otomasyon hakkında kimseyle konuşmadan önce bu altı cevabı yazın. Cevaplar konfigürasyona, konfigürasyon da fiyata karar verir.
- Besleme sistemi kaç makineye ulaşmalı ve bunlar bir hat üzerinde mi?
- Parçanın hiç çevrilmesi veya ikinci bir açıyla sunulması gerekiyor mu?
- Hücrede ikincil operasyonlar var mı — çapak alma, yıkama, markalama, ölçme?
- Hücrede kaç parça numarası çalışacak ve ne sıklıkla değişiyorlar?
- Magazin bir vardiyayı dolum olmadan kapatmak için kaç parça tutmalı?
- Makinede zaten otomatik kapı ve ayna onayı var mı, yoksa bu projenin parçası mı?
Cevaplar bir veya iki makine, yeniden yönlendirme yok, ikincil operasyon yok ve kararlı bir parça ailesiyse, bir portal vinç yükleyici işi görür ve sahip olma maliyeti daha düşük olur. İlk üç cevaptan herhangi biri diğer yöne gidiyorsa robot bir yükseltme değil, uyan tek şeydir.
Sık sorulan sorular
Portal vinç yükleyici bir torna kadar dikey işleme merkezine de hizmet edebilir mi?
Evet ve bu yaygındır. Fark yaklaşımdadır: tornada yükleyici ön kapıdan aynaya çalışır, dikey makinede yandan veya üstten mengeneye ya da fikstüre çalışır. Değişen tutucu ve yükleme konumudur, ilke değil. İyi çalışmayan şey, ray ve yeniden yönlendirme ünitesi olmadan farklı yüksekliklerdeki veya farklı yönlere bakan makinelere hizmet etmeye çalışan bir portal vinçtir ve o noktada maliyet avantajı biter.
Tepsideki parçaları almak için görüntü sistemine ihtiyacımız var mı?
Genellikle hayır ve kötü bir tepsiyi telafi etmek için eklemek yanlış çözümdür. Parçayı mekanik olarak konumlandırın: yalnızca tek yönde kabul eden bir yuva, mil için bir V yatak, disk için delinmiş bir burç. Görüntü, parçalar bir kutuya rastgele yönelimle geldiğinde yerini kazanır; bu farklı ve çok daha zor bir problemdir.
Ürün değişimi ne kadar sürer?
Kararlı bir parça ailesi üzerinde adanmış bir portal vinç için ürün değişimi tepsi değişimi artı çene değişimi artı konum kontrolüdür: bir saatten çok daha az, sık sık yirmi dakika. Saklanan programları ve hızlı değişen tutucuları olan bir robot hücresi için program tarafı dakikalardır; gerçek zamanı tutucu ve yuva alır. Her iki durumda da planlama için kullanılacak sayı, broşürdeki değil kendi parçalarınızda ölçülen sayıdır.
Eski bir makine otomatikleştirilebilir mi?
Neredeyse her zaman, bir maliyetle. Makine otomatik kapı, ayna veya mengene onayı, çevrim başlatma girişi ve çevrim tamamlandı çıkışı ister. Modern bir kontrol ünitesi olan makinede bunlar konfigürasyon kalemleridir. Eski bir makinede bunlar bir röle kartı, bir pnömatik kapı silindiri ve bir günlük merdiven diyagramı işidir. Ucuza düzeltilemeyen şey, hiç kapısı olmayan bir makine ya da durumunu bildiremeyen bir kontrol ünitesidir ve bunlar elle bırakılacak makinelerdir.
En küçük makul otomasyon projesi nedir?
Bir torna, bir portal vinç, bir tepsi, bir parça ailesi, iki vardiya çalışma. Sayıların tuttuğu ve öğrenmenin ucuz olduğu proje budur. İlk otomasyon projesi olarak çok makineli bir robot hücresiyle başlayan atölyeler genellikle ilk yılı entegrasyona, ikinci yılı güvenilirliğe harcar; bu da aynı dersleri öğrenmenin pahalı bir yoludur.
Sonraki adım
Bir torna veya frezeleme hücresini boyutlandırıyorsanız ve düşündüğünüz makinenin bir yükleyiciyi kabul edip edemeyeceğini bilmek istiyorsanız — kapı otomasyonu, ayna onayı, parça tutucu, talaş yönetimi — parça resmini ve beklediğiniz çevrimi bize gönderin. Aralıktaki hangi makinenin parçaya uyduğunu ve kontrol ünitesinin besleme sistemine ne bildirmesi gerektiğini söyleriz. sales1@handemocnc.com adresine yazın veya WhatsApp'tan +86 135 6320 3038 numarasına mesaj gönderin.
Ve tüm bunlardan önce yukarıdaki altı soruyu cevaplayın. Başarısız olan hücre neredeyse hiçbir zaman yanlış kollu hücre değildir. Yanlış kuyruğu olan hücredir.